《npj Robotics》:还在疯狂堆数据?北航、NTU联合提出PhyFilter,让机器人在有限数据下学会举一反三
《npj Robotics》:还在疯狂堆数据?北航、NTU联合提出PhyFilter,让机器人在有限数据下学会举一反三北京航空航天大学与新加坡南洋理工大学联合在Nature子刊npj Robotics发表PhyFilter模块,借助机器人实时状态反馈与物理微分结构在线修正学习残差,使仅在平地仿真训练的策略可直接跨越石板路、草地、沙地与碎石路等多类未见真实地形。
搜索
北京航空航天大学与新加坡南洋理工大学联合在Nature子刊npj Robotics发表PhyFilter模块,借助机器人实时状态反馈与物理微分结构在线修正学习残差,使仅在平地仿真训练的策略可直接跨越石板路、草地、沙地与碎石路等多类未见真实地形。
AI科技评论独家获悉,地瓜机器人具身智能负责人何泳澔已离职并加入具身赛道新公司,预计近期官宣,何泳澔为中科院自动化所模式识别与人工智能博士,其研究重心偏向工业场景落地。
具身智能初创公司费莫一科技(PHYMI)已完成近亿美元种子轮融资,由IDG资本领投,资金将主要用于Physical Agent核心技术研发、真实动态数据体系建设、产品工程化与场景落地以及团队扩充。
具身智能讨论的核心问题正在改变:从谁有更多数据能做出更强基础模型,转向谁能把机器人真正部署到现场,并让它持续做成任务。
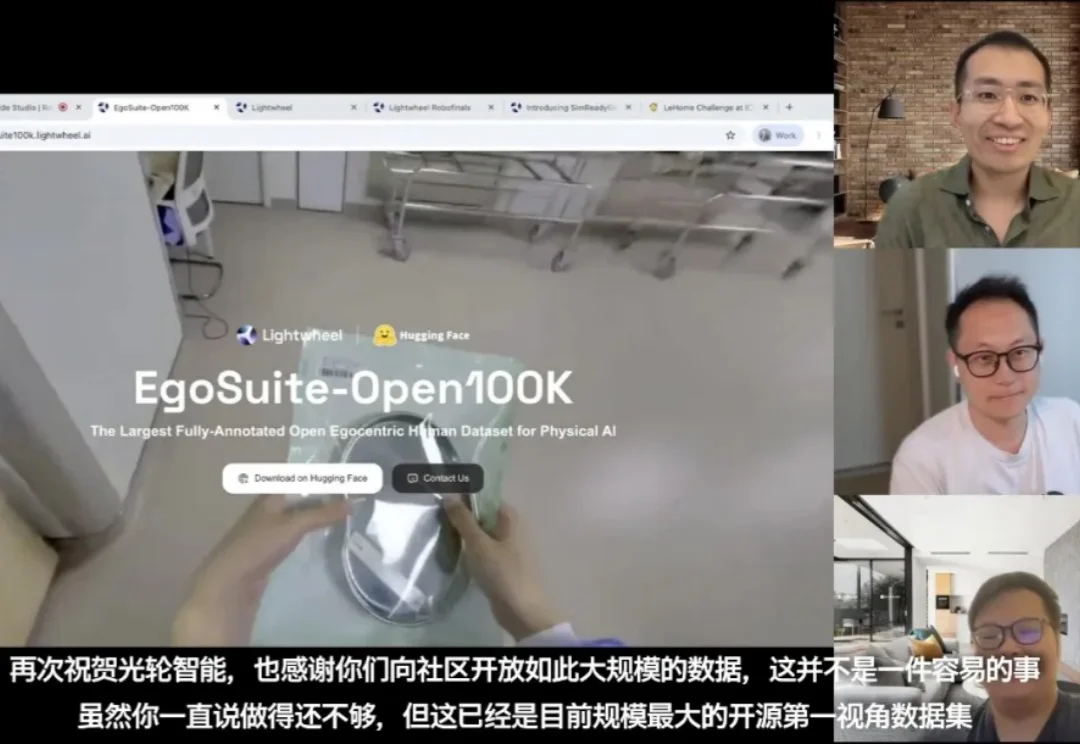
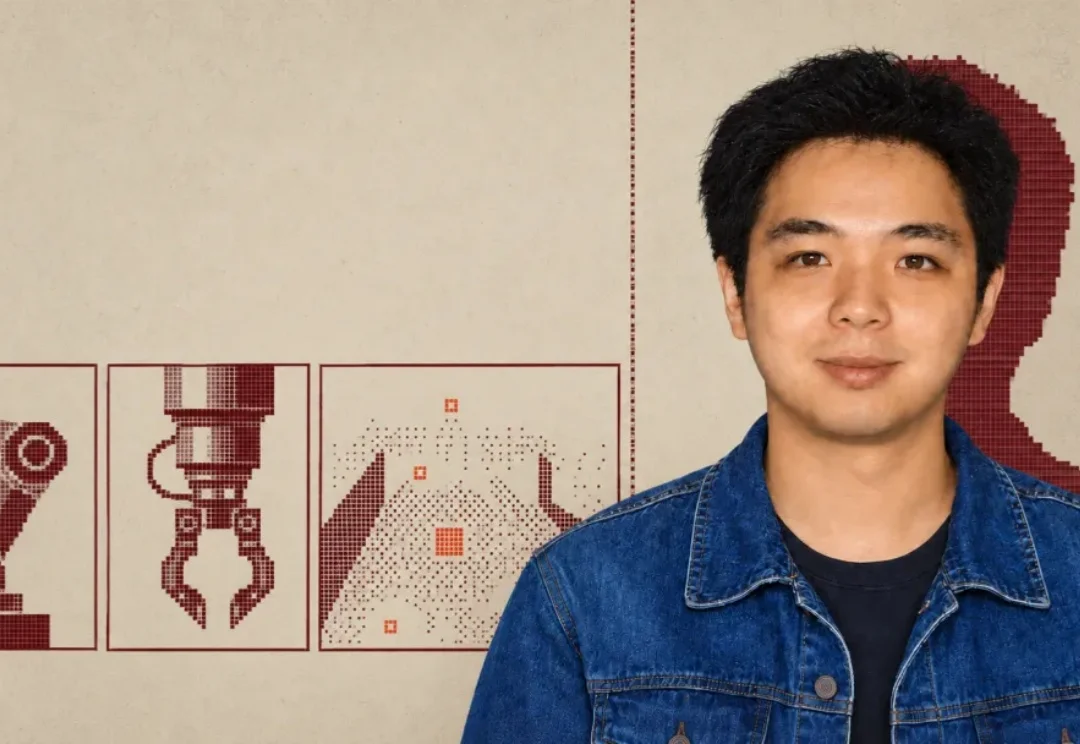
近日,机器人圈知名播客节目 RoboPapers 更新了一期专访,对象是光轮智能创始人兼 CEO 谢晨博士。这期节目的采访人是 RoboPapers 播客联合主持人 Michael Cho 和新加坡国立大学(NUS)助理教授 Jiafei Duan。后者是 MolmoAct 系列机器人模型的作者,研究方向正是机器人基础模型与可扩展数据采集。
李沐在小红书开设AMA在线答疑,围绕AI时代的学习方向、编程必要性、职业选择与具身智能等话题回答网友提问,建议普通人善用Agent、保持深度优先并重新思考人与AI的分工。
一家正在营业的超市里,一台轮式机器人正沿着货架缓慢移动。
真正的壁垒,藏在没法开源的部署Know-how里。
一项双机器人协作测试中,研究人员故意让其中一台机器人晚了 3 秒。
文章系统梳理了机器人触觉感知的压阻式、压电式、电容式、光学式和磁感应五大技术路线,结合一目科技和亚德诺半导体的研发实践,分析了触觉数据采集面临的三大难题以及T-Rex、TacSL等模型算法的路线之争,指出机器人触觉正处于爆发前夜。