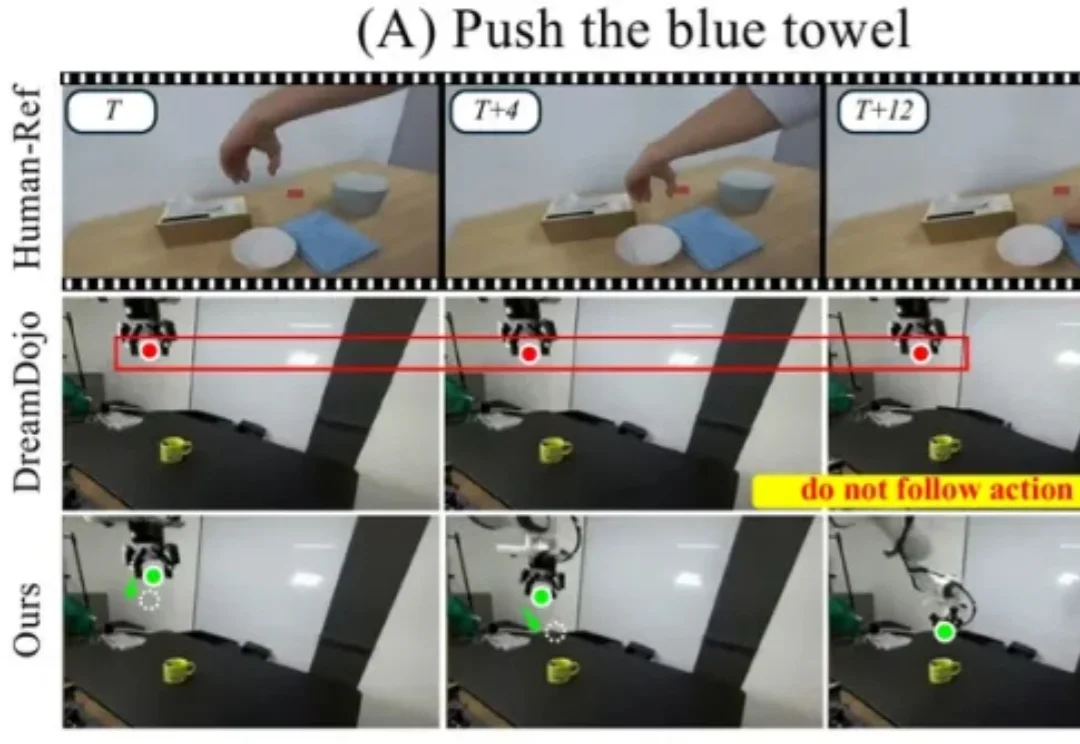
10小时数据+一段人手视频=?SkeLAM的零样本跨形态迁移
10小时数据+一段人手视频=?SkeLAM的零样本跨形态迁移基于预训练的 Cosmos-Predict2.5-2B,SkeLAM 使用总计约 10 小时的机器人交互数据进行训练。在人手到机器人的迁移实验中,输入换成人类演示,生成视频中的机械臂仍然呈现出与演示对应的运动方向。迁移时模型参数全部冻结,没有针对这些演示额外微调。
来自主题: AI技术研报
7947 点击 2026-10-27 13:46

 搜索
基于预训练的 Cosmos-Predict2.5-2B,SkeLAM 使用总计约 10 小时的机器人交互数据进行训练。在人手到机器人的迁移实验中,输入换成人类演示,生成视频中的机械臂仍然呈现出与演示对应的运动方向。迁移时模型参数全部冻结,没有针对这些演示额外微调。
近日,在法国财经媒体《La Tribune》为 2026 年马赛人工智能大会(AIM 2026)录制的一场专访中,图灵奖得主、深度学习先驱杨立昆(Yann LeCun)详细披露了其创办的人工智能初创公司 AMI Labs 的世界模型商业化路线:先发表科学论文,再进入工业应用,最终瞄准家庭机器人、自动驾驶等需要与现实世界交互的智能系统。
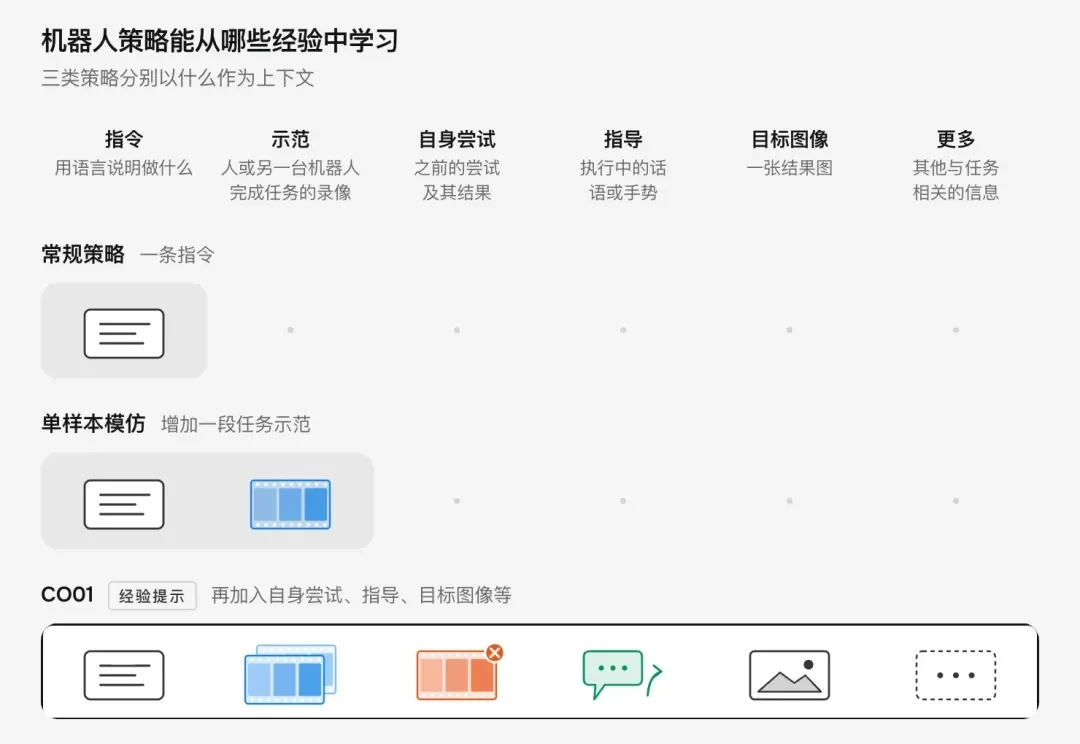
人通过观摩、尝试和指点学习,机器人也能如此。可可矩阵(COCO Matrix)发布机器人模型 CO01(读作/kuːl/),让机器人也能从这些经验中学习。
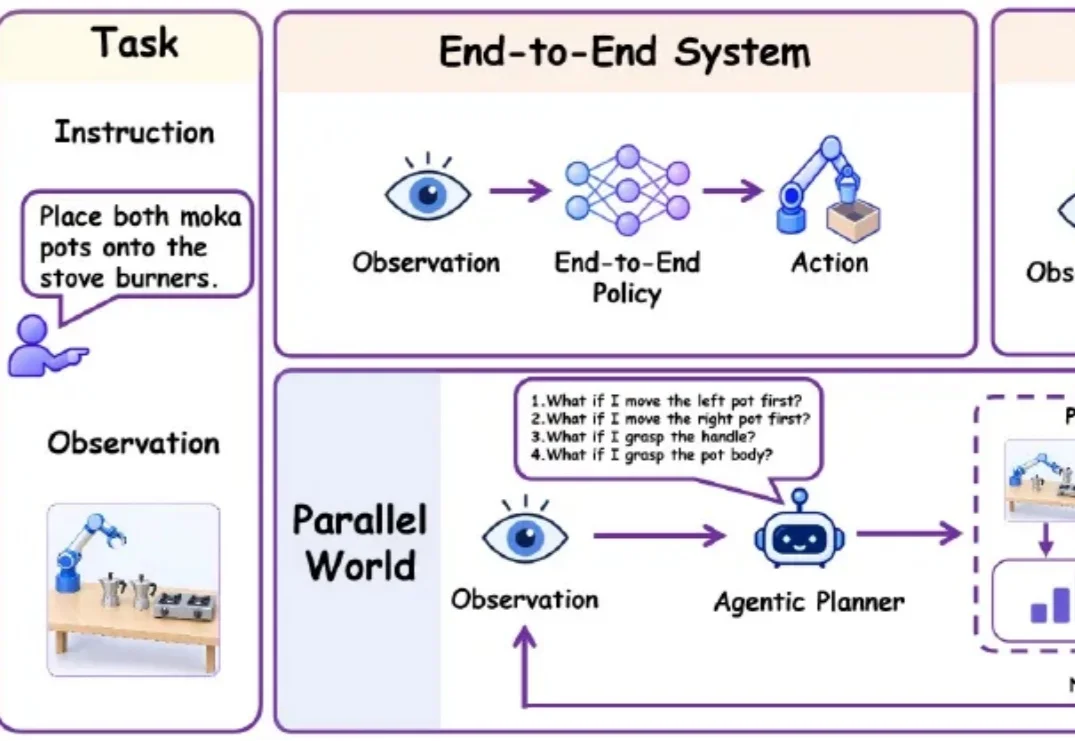
机器人动手前,能不能先看一看不同选择会带来什么后果?ParallelWorld 将多步预演引入具身智能体的高层规划,将任务成功率从 56% 提升至 83%。
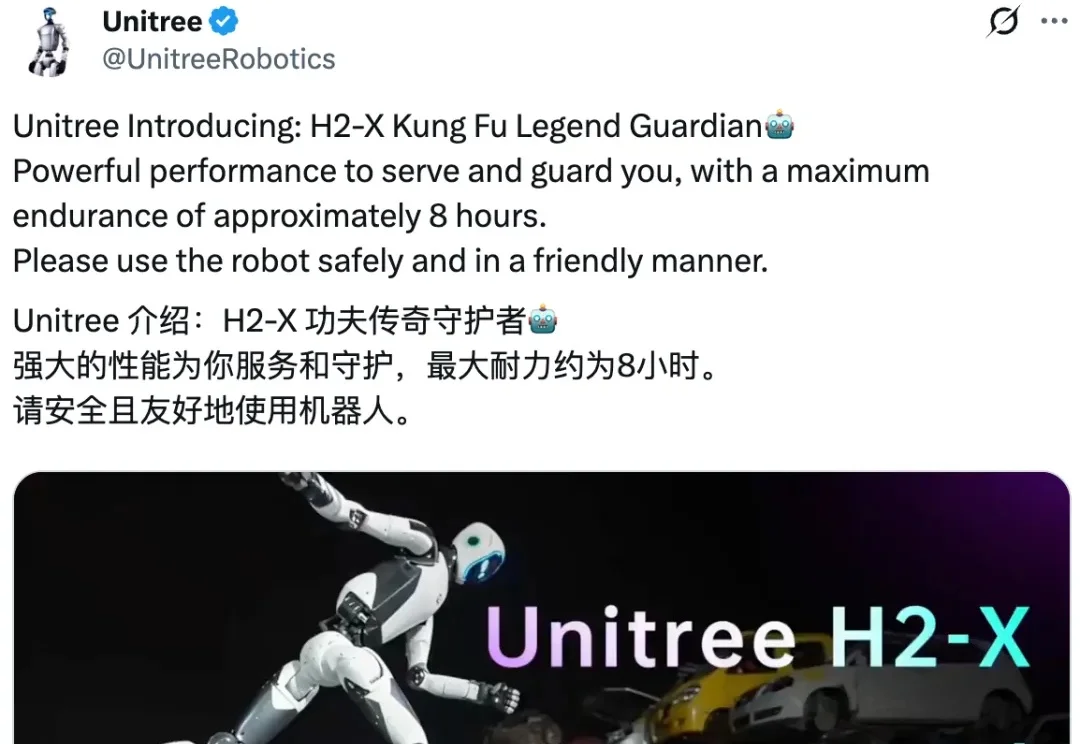
嚯,宇树机器人苦练的一身武术,终于派上实际用场了!
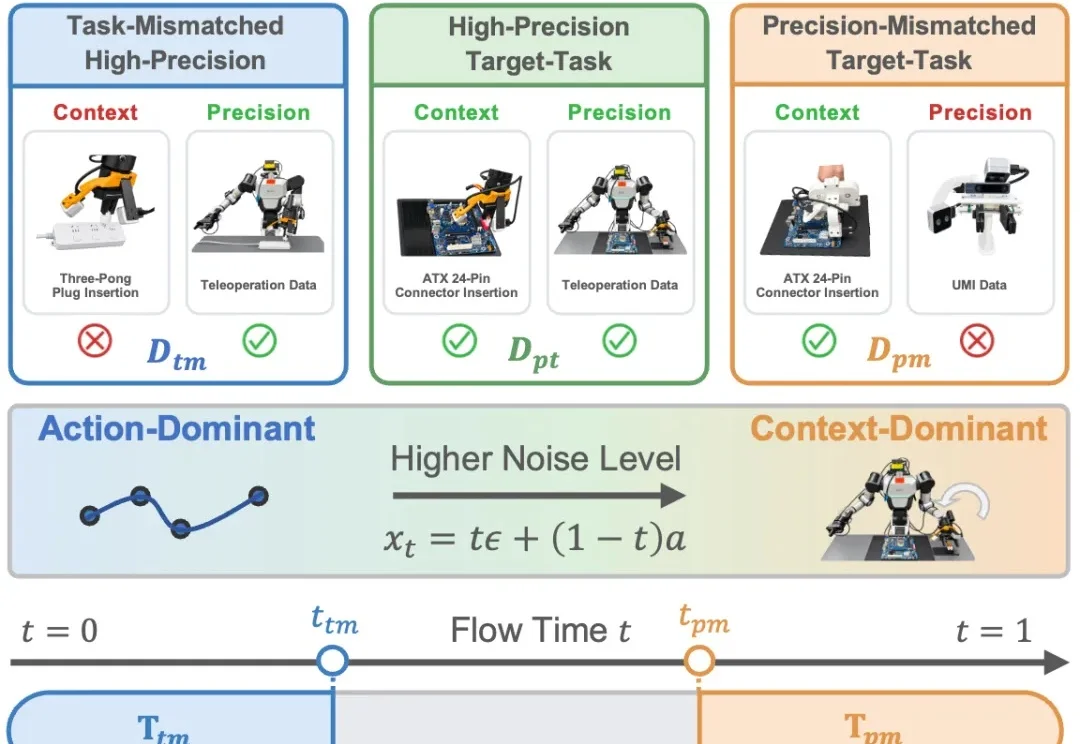
在电子产品装配线上,将连接器插到主板上,看似简单,却要求在有限的生产节拍内准确、稳定地完成。面对零点几毫米的接口间隙,细微偏差就可能让连接器卡住,造成装配失败或零件损伤。
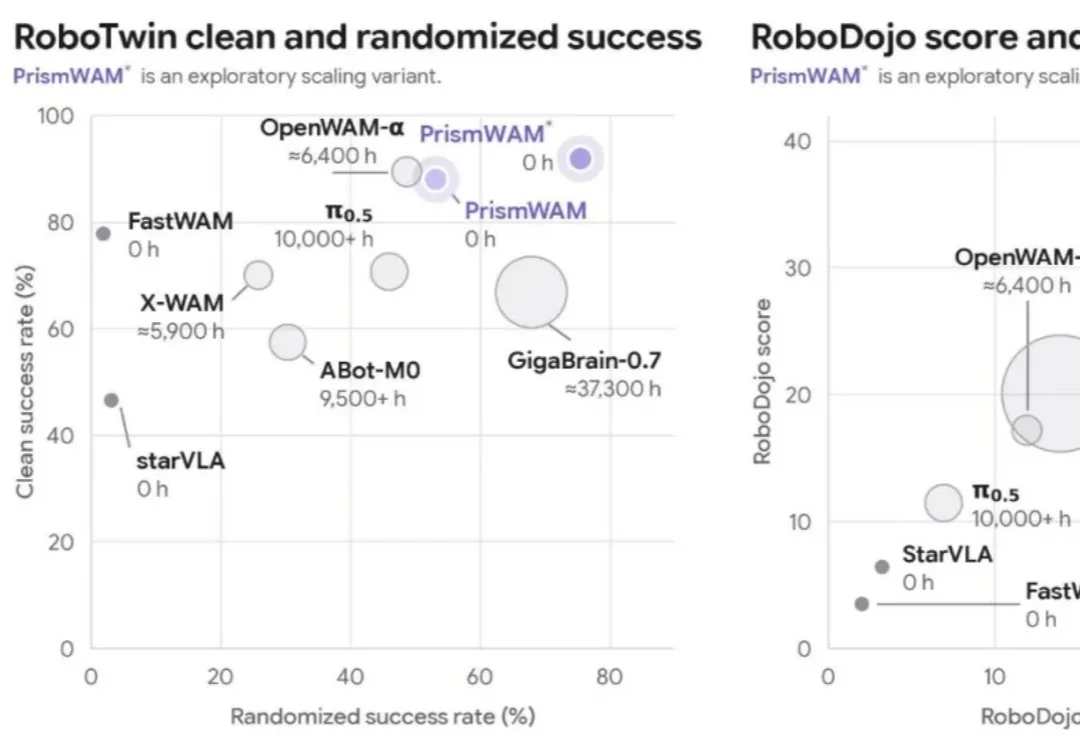
近日,厘清智能创始人、清华大学人工智能学院李一鸣教授团队发布了两项 Physical AI 研究成果:世界动作模型 PrismWAM,以及面向机器人执行诊断与持续改进的 Agentic 框架 RoboDoctor。
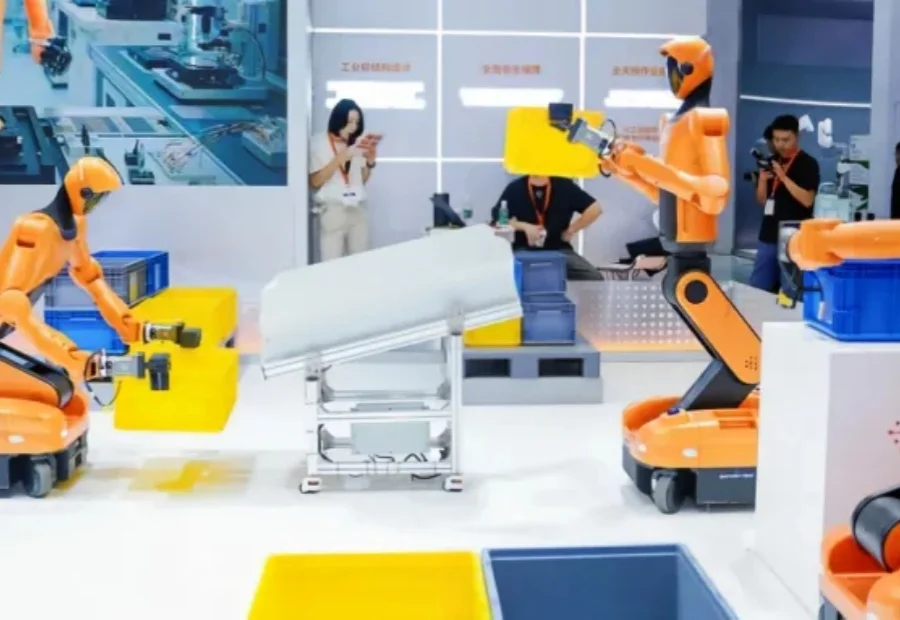
让每一次交付都成为下一次部署的技术积累。
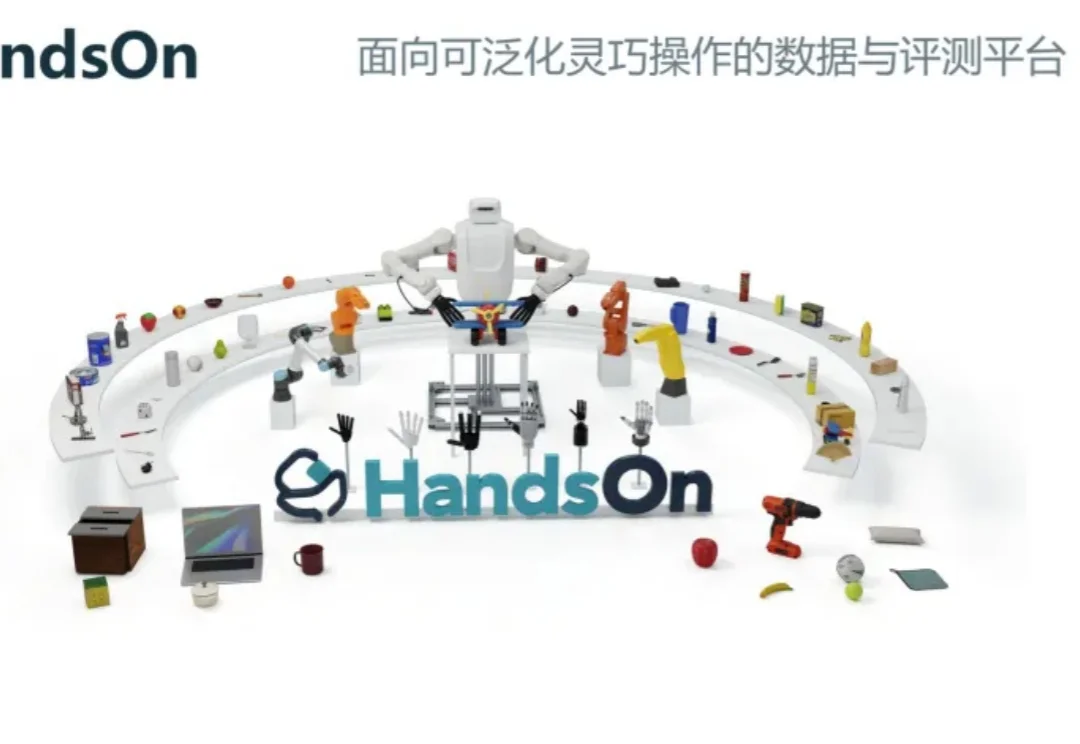
机器人操作的「考卷」,需要为灵巧手重新出一份了。
从软件迁移、浏览器操作,到仿真中的机器人任务,再到市场数据...翻看Einsia AI已经公开的研究项目,会发现他们的研究从不只围绕一个模型或一个行业展开,他们似乎热衷于不断把模型放进新的环境里,观察它能不能完成任务、能不能从结果中积累经验。